提供中
巡回・点検
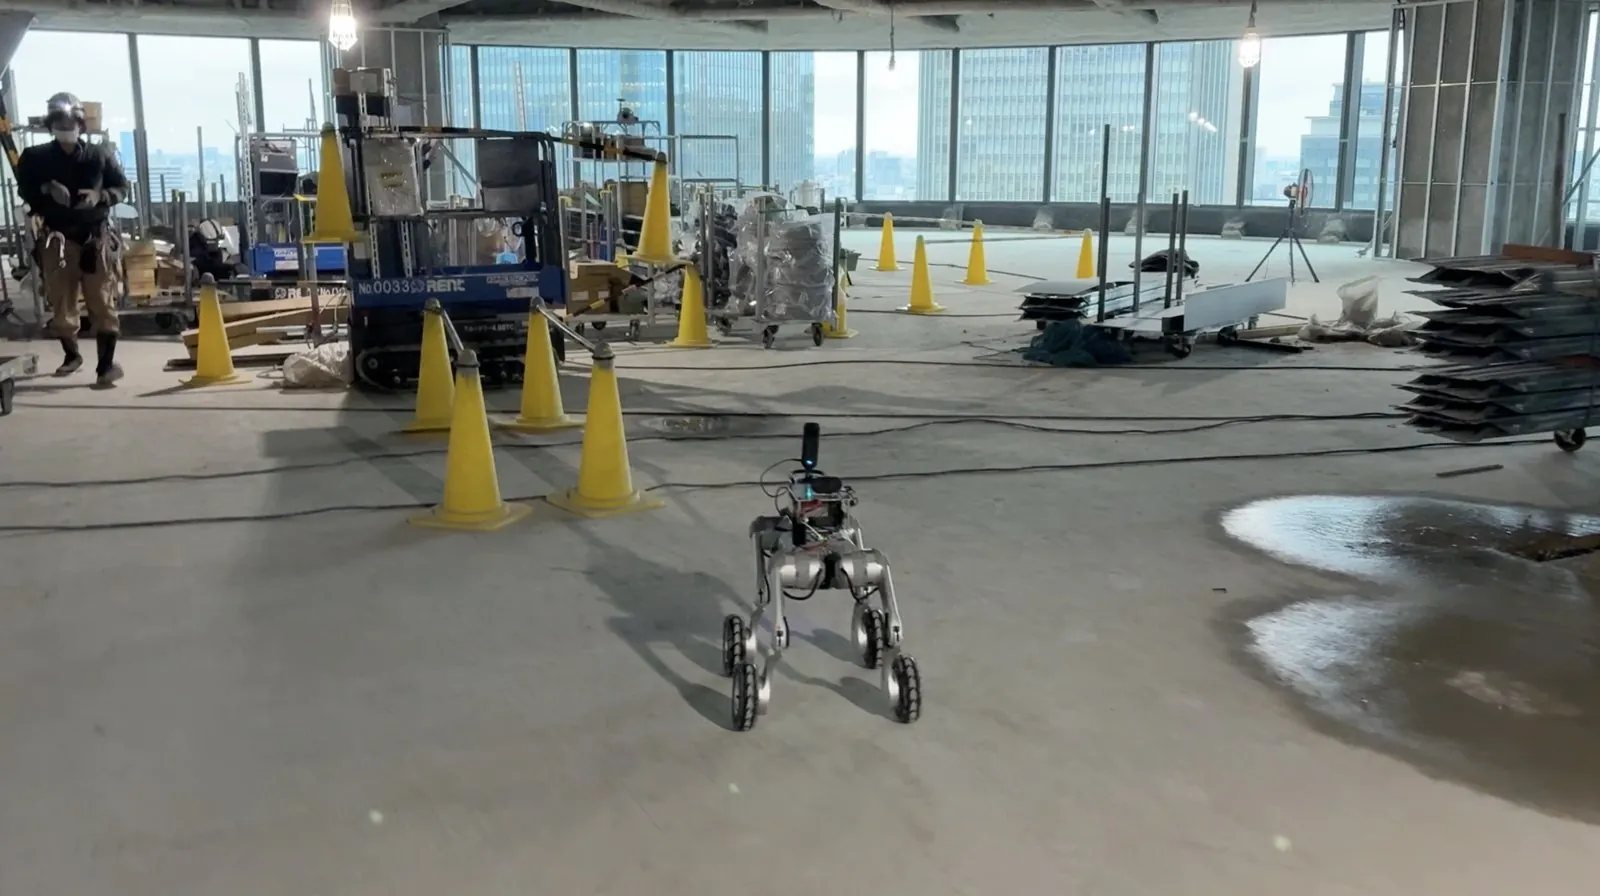
四足ロボット+NAV=現場犬。
PACKAGE 01 / MOVE
エックスノヴァ ナビXNOVA NAV
GPSの届かない屋内・地下・不整地で、自己位置を推定。現場の変化に合わせて経路を組み直します。
提供中(巡回・点検・運搬)
イラストはイメージです
FROM DRAWING TO ROUTE
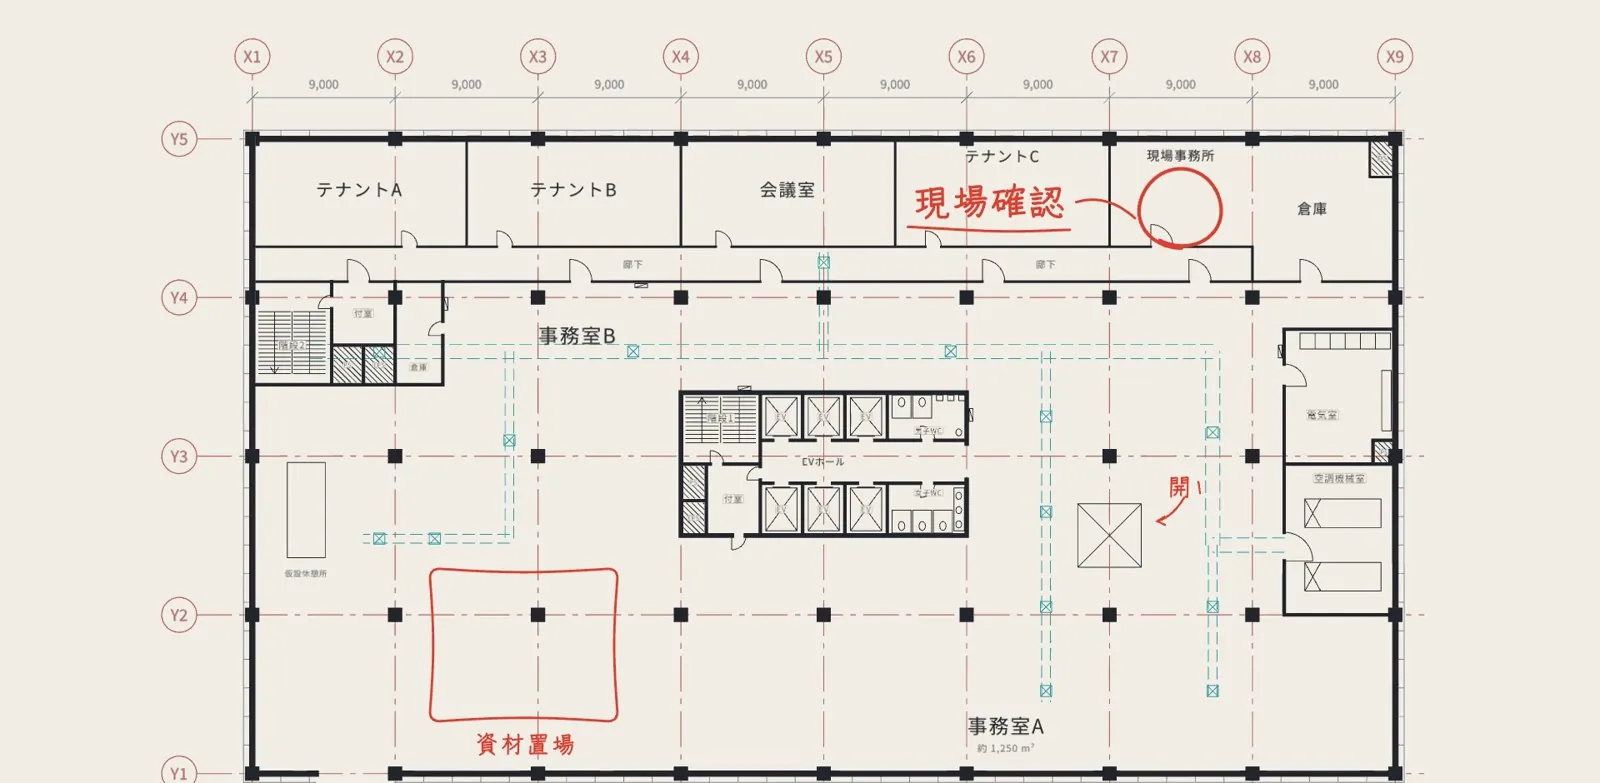
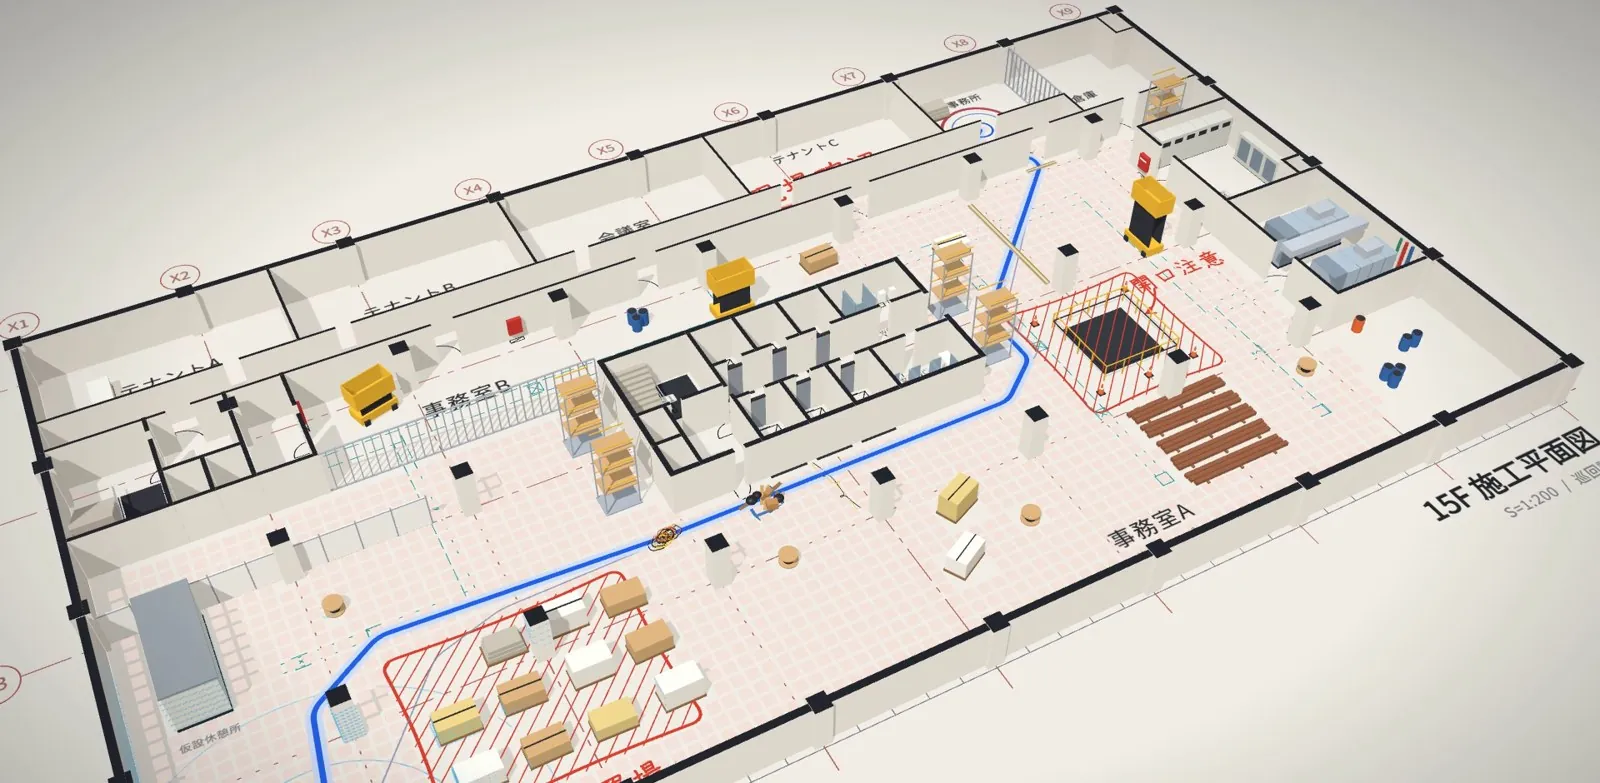
図面からの位置推定は開発中の機能です。
WHAT NAV DOES
NAV に含まれるもの
行き先と、通れる場所・通れない場所を決める。
LiDAR・カメラ・IMUから、いまいる場所を推定する。
人・資材・開口部を見て、迂回するか止まる。
人が助けた場面を記録し、モデルの更新に使う。
USE CASES
四足ロボット+NAV=現場犬。
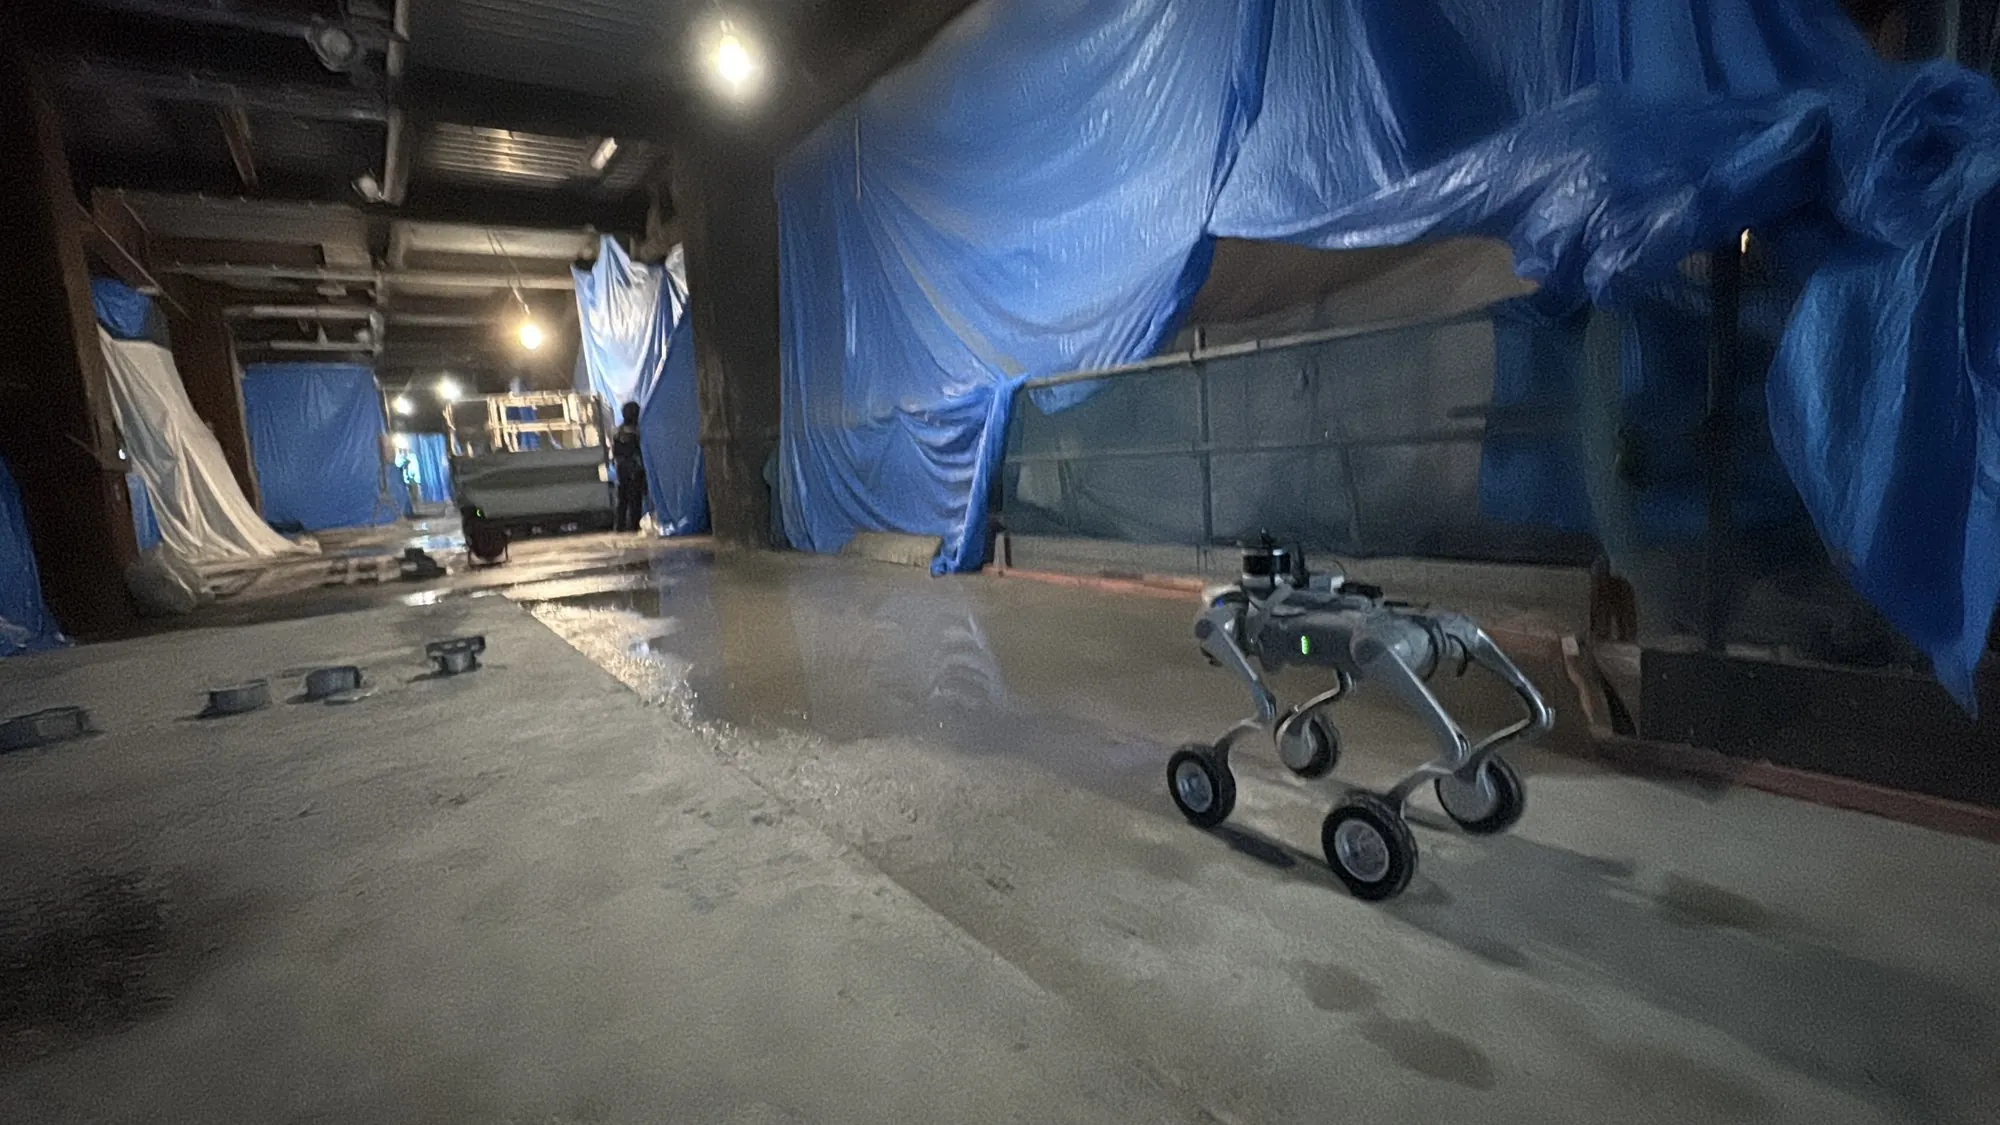
台車を牽いて資材・工具を運ぶ。
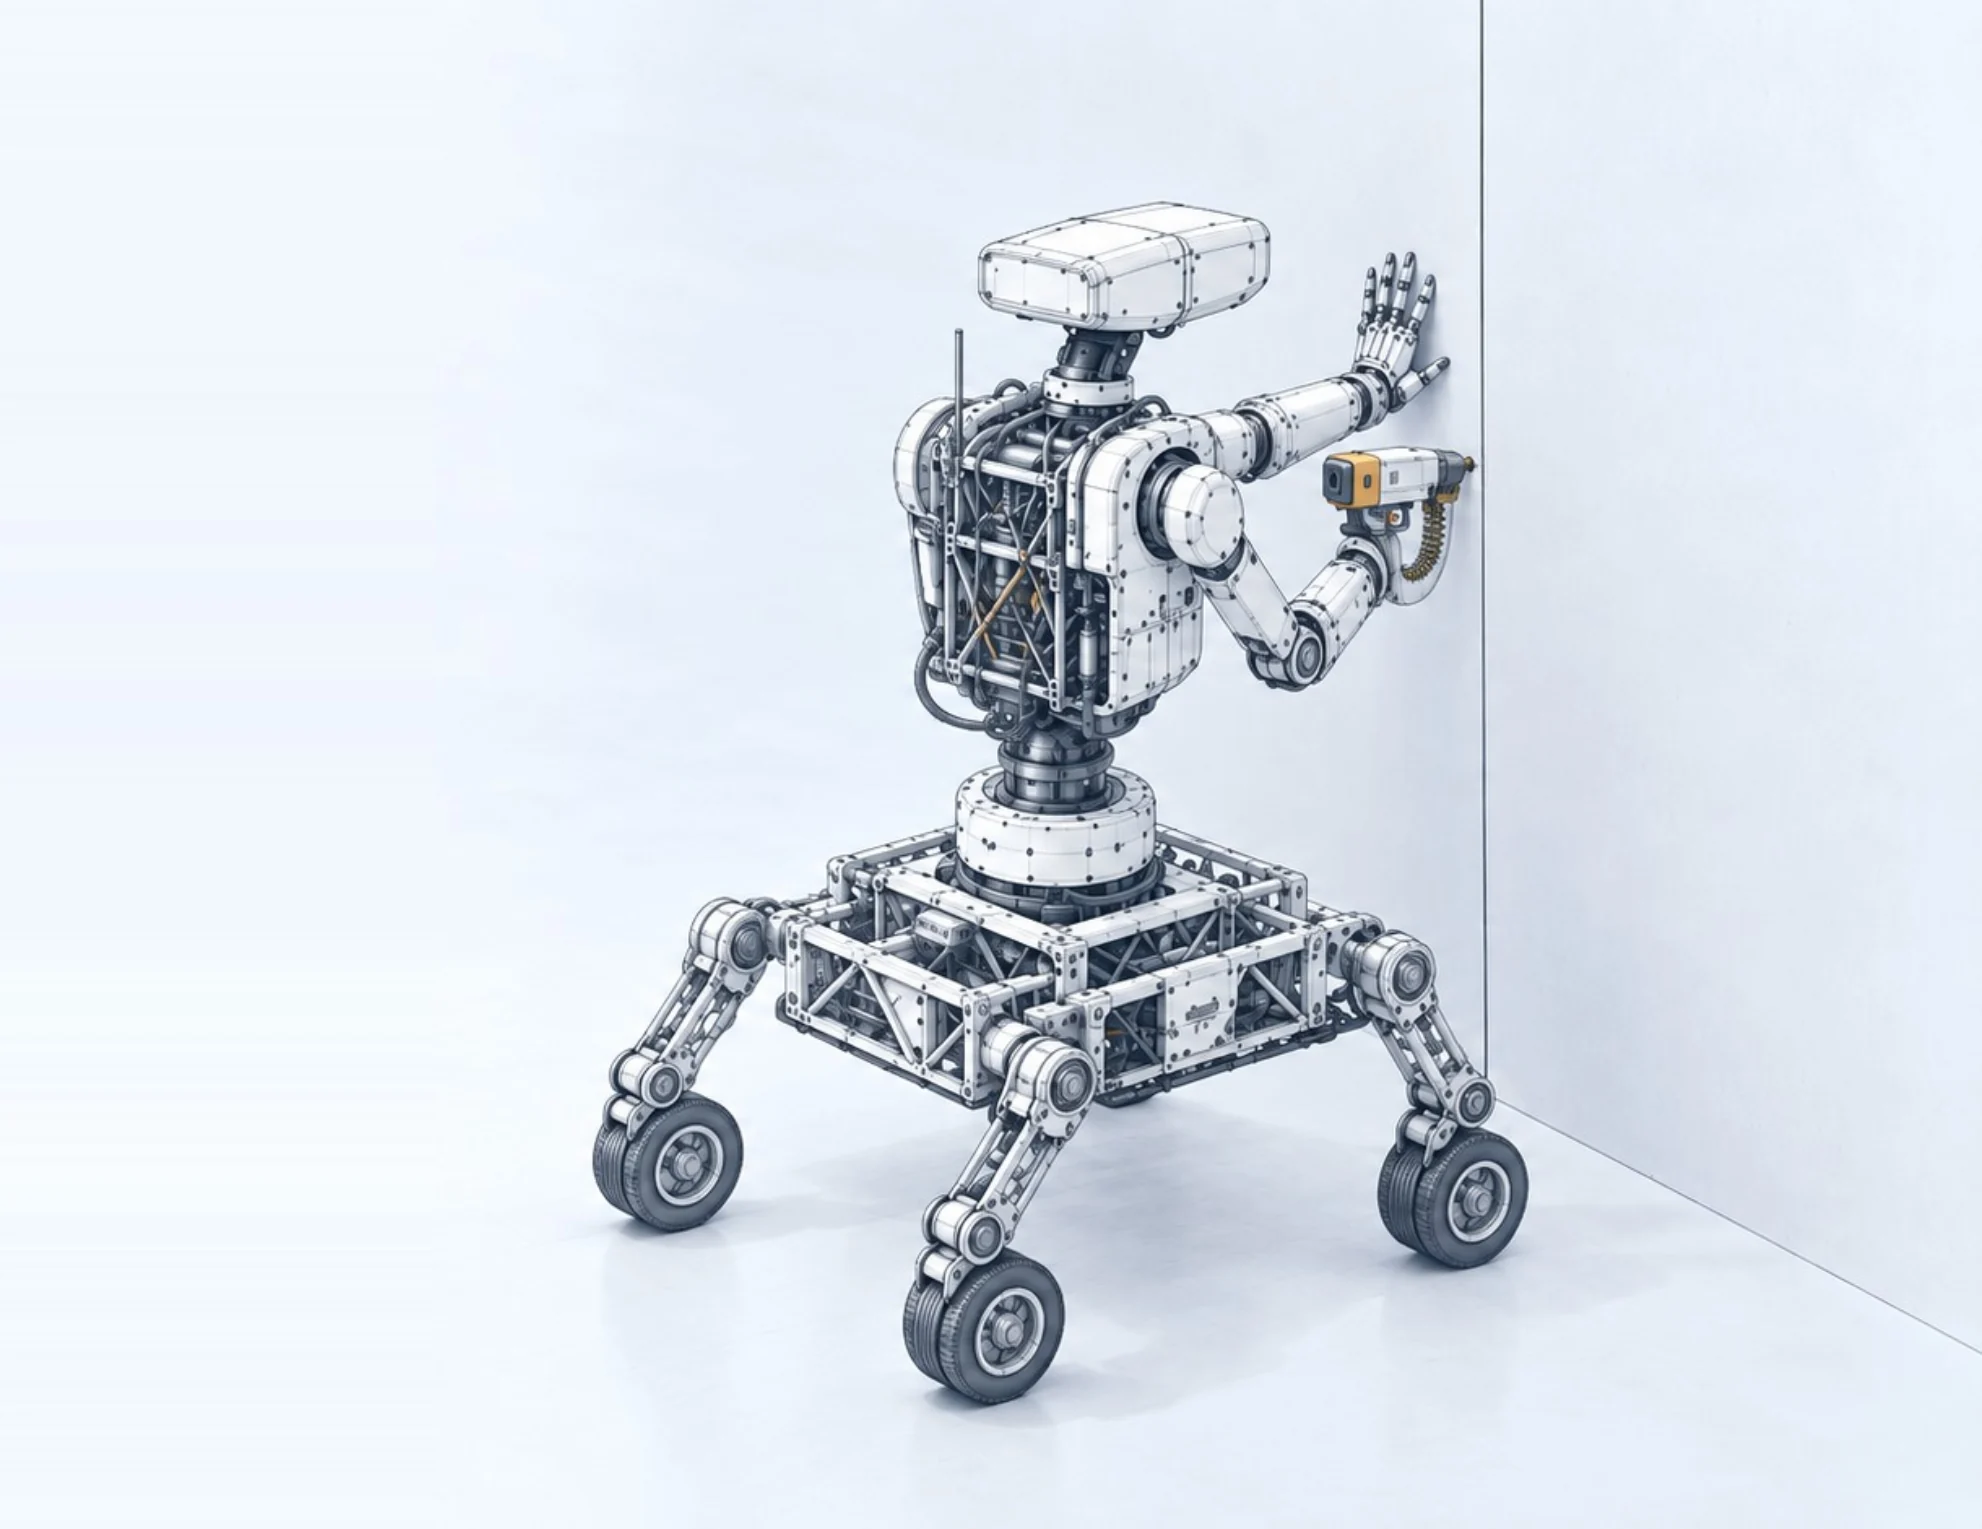
作業場所の間を自律でつなぐ。
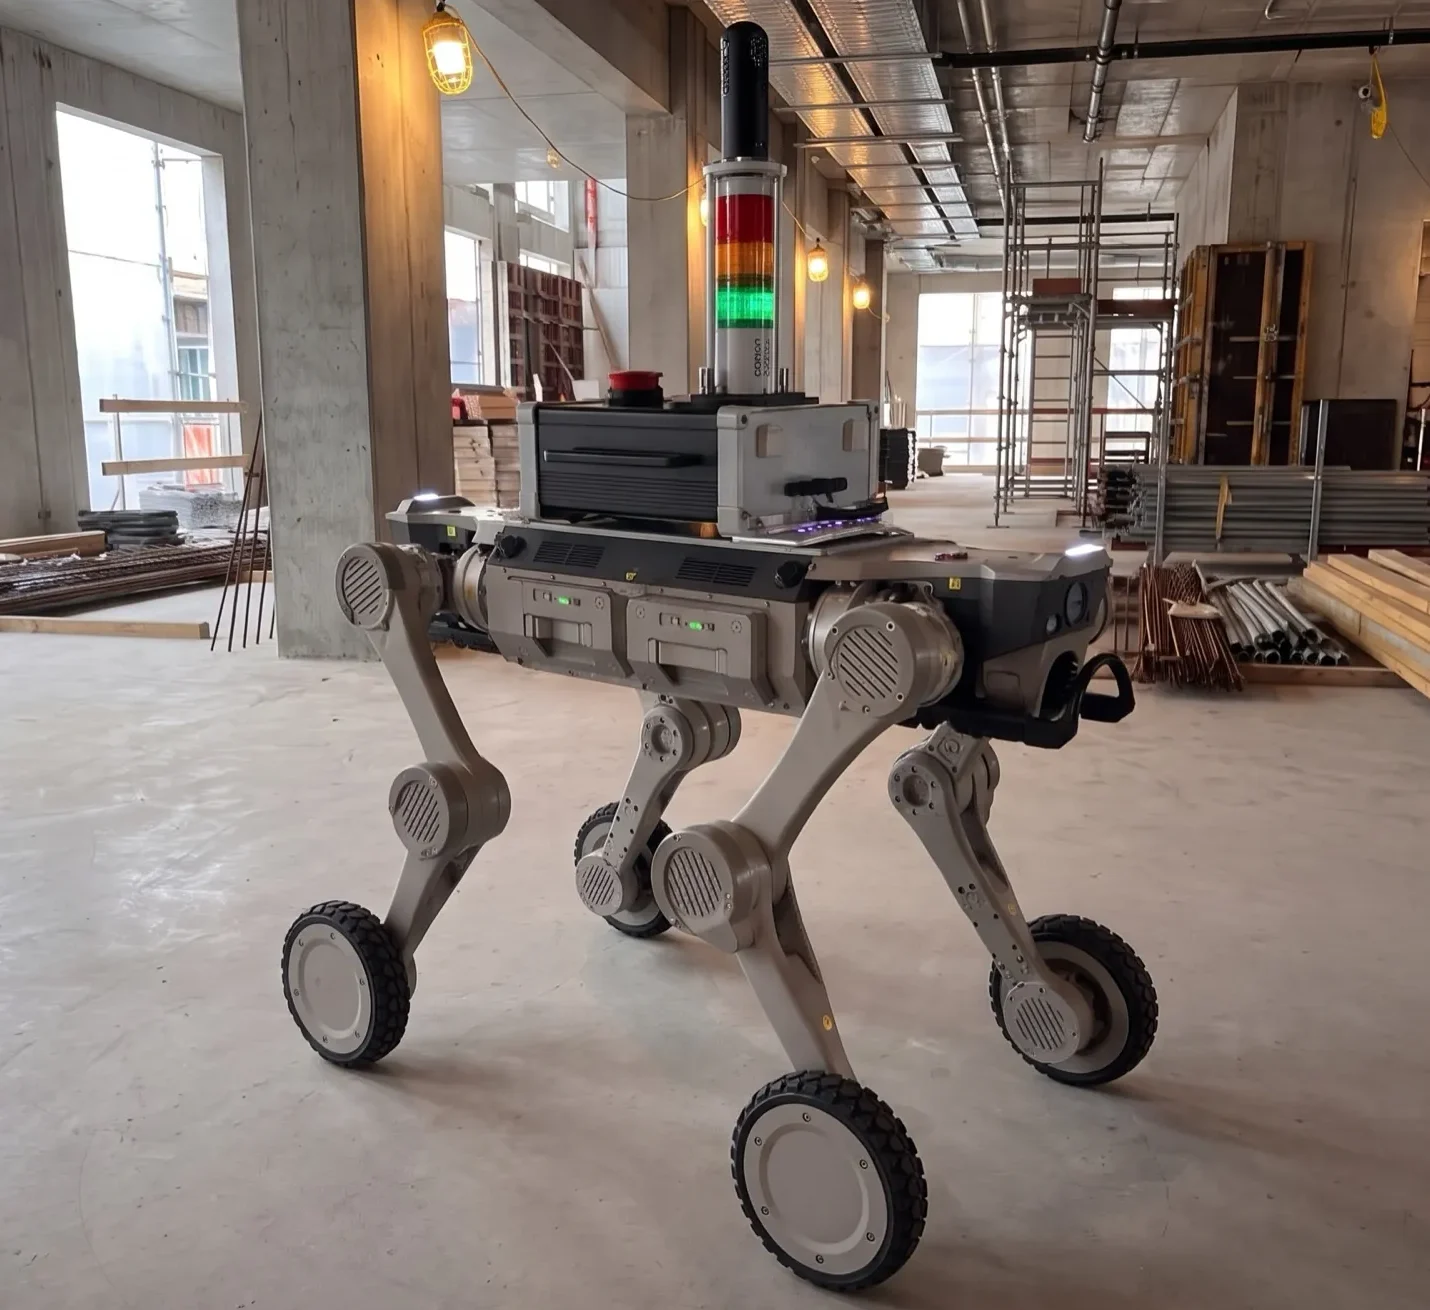
XNOVA NAV の最初の製品
現場向け 犬型ロボット ナビゲーションシステム
コンピュータ・カメラ・センサーをワンボックスに。犬型ロボットに載せるだけで、ロボットが自分で判断して現場を巡回します。
現場犬について詳しく見る巡回の現場導入、施工ロボットへの NAV 搭載をご相談ください。