PACKAGE 02 / WORK
エックスノヴァ ワークスXNOVA WORKS
道具を扱い、作業の成否を判断する。
工具の力・トルク・電流で成否を判断し、失敗したらやり直す。仕上がりを品質の記録として残します。
開発中(経済産業省・NEDO「GENIAC」)
イラストはイメージです
SEE / SENSE / FIX / RECORD
見て、感じて、その場で直す。
WORKS の構成
- Tool-VLA
- 工具・力センサー
- アーム制御
- 品質記録
- 見る
作業の位置を合わせる
- 感じる
工具の力・トルク・電流を捉える
- 直す
成否を判定し、力加減や動きを調整する
- 残す
仕上がりを品質の証拠として記録する
TARGET TASKS
最初の作業は、天井への穿孔と締結。
| 対象作業 | 見る・感じる情報 | その場の判断 | 残す記録 |
|---|---|---|---|
| アンカー穿孔 | カメラ/工具の力/深さ | 位置・深さ・完了 | 穿孔位置・結果・時刻 |
| トルク締付け | トルク/回転/電流 | 締結完了・再試行 | 設定値・実測値・成否 |
| ビス留め | 姿勢/押付力/電流 | 浮き・空転・やり直し | 施工点・仕上がり・画像 |
GENIAC
経済産業省・NEDO「GENIAC」で研究開発中。
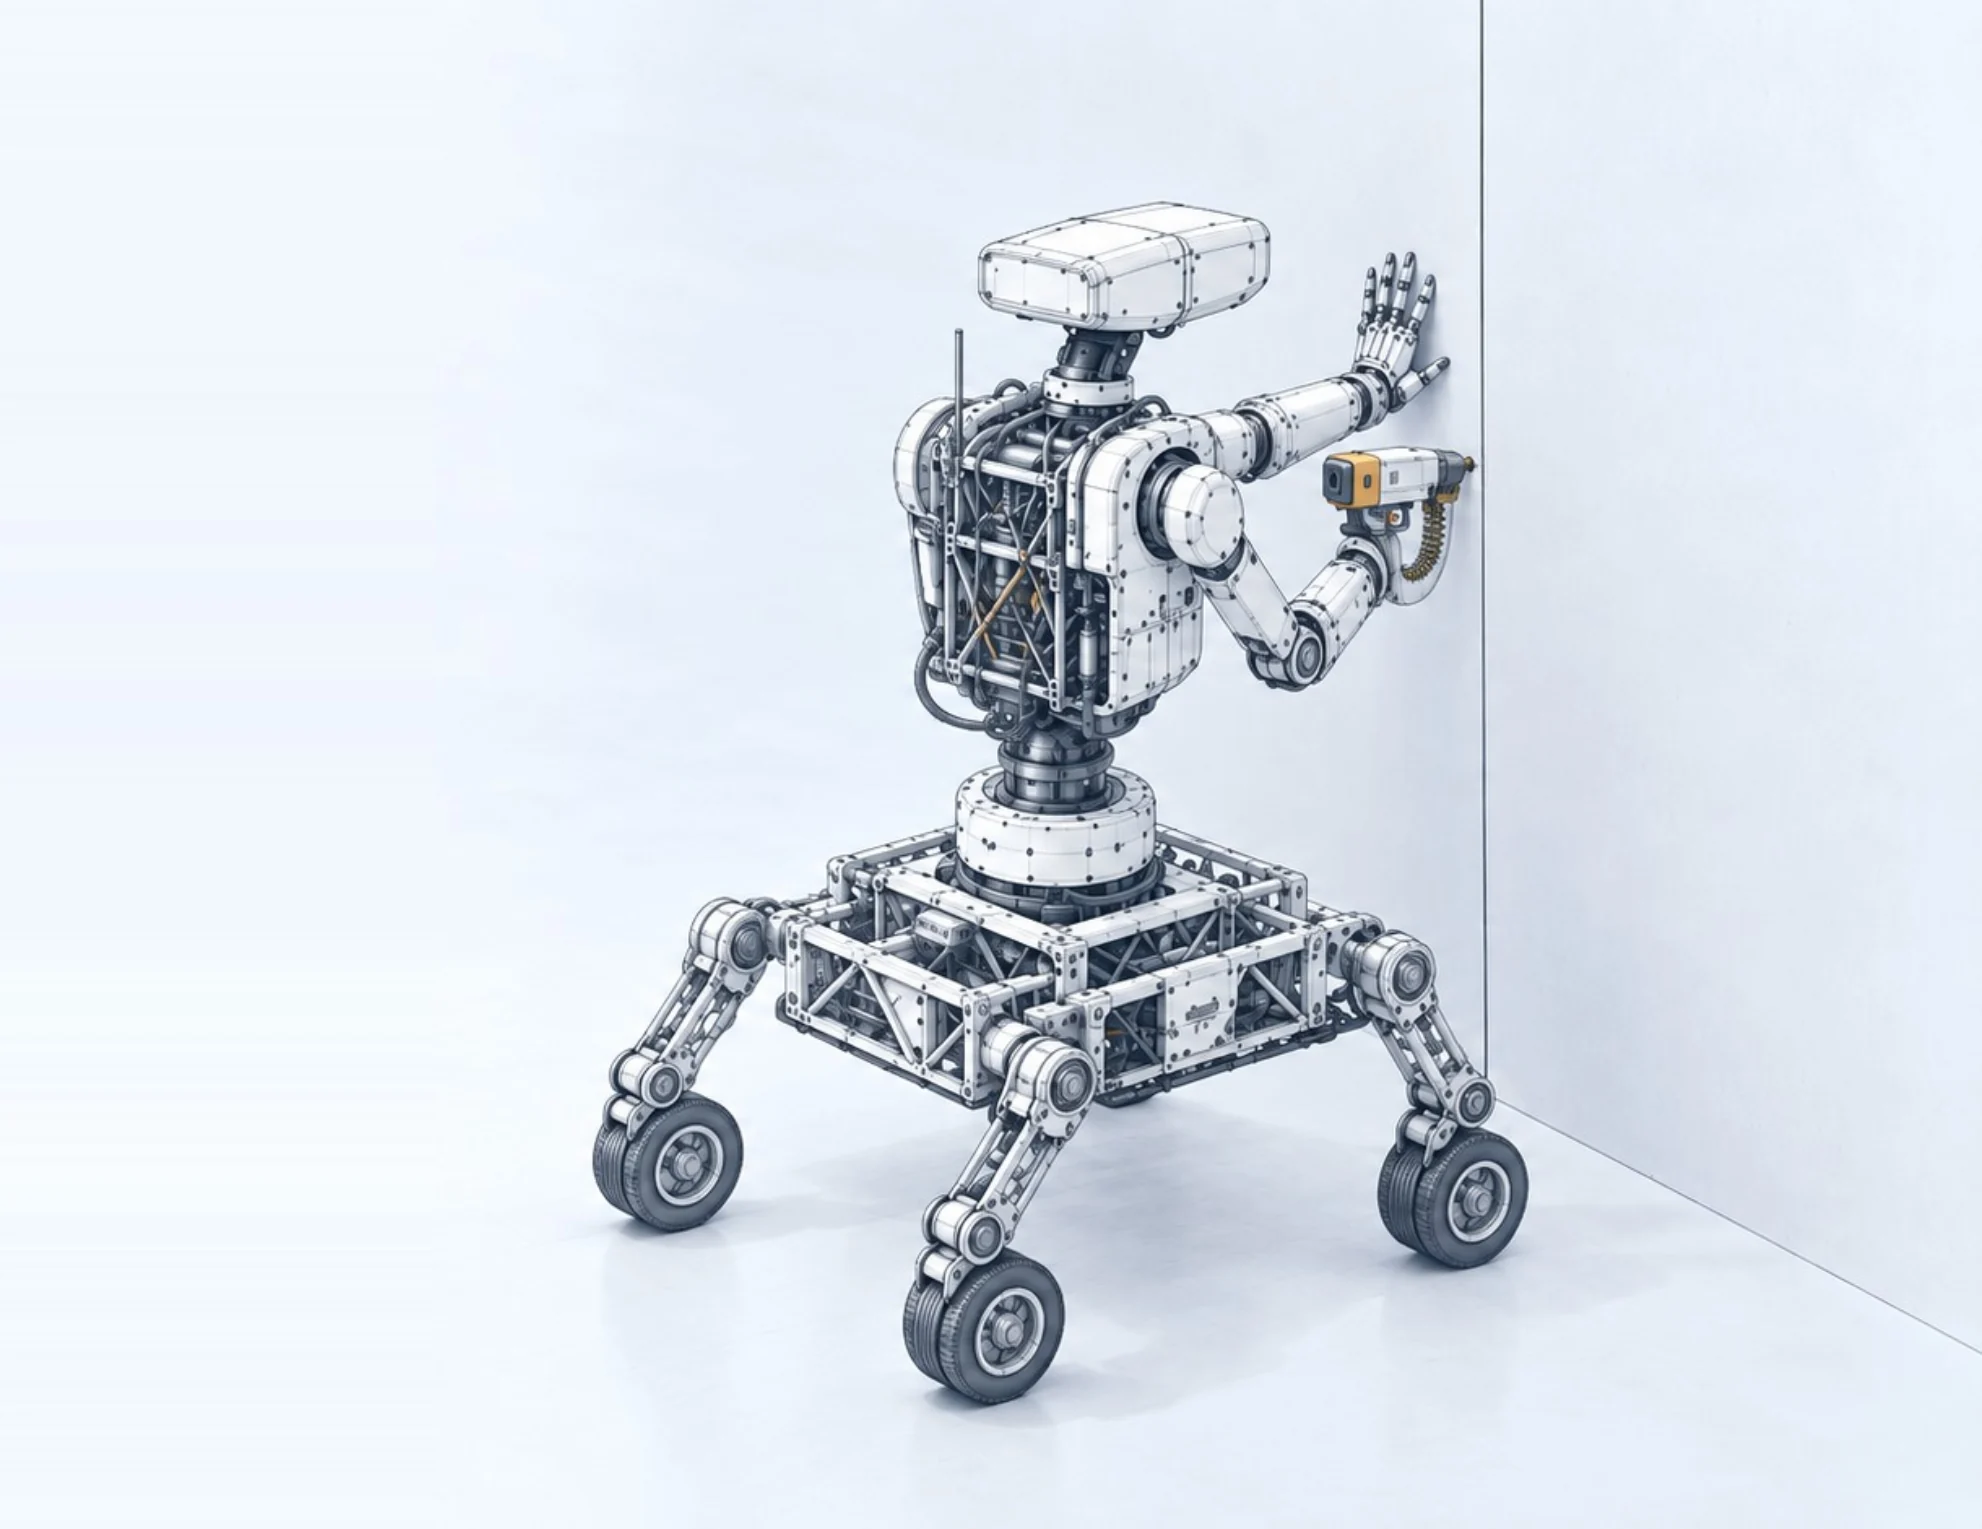
電動工具を操作するロボット基盤モデル Tool-VLA と工具センサーを組み合わせ、天井への穿孔・締結から取り組んでいます。電動工具メーカーの Hilti 社と技術協力しています。
エックスノヴァ ナビXNOVA NAV
+エックスノヴァ ワークスXNOVA WORKS
自分で作業場所まで行き、着いたら工具で施工する。
開発中工具作業の自動化、自社の機械への WORKS 搭載をご相談ください。